

04/2021

先ずの月まで10年前に初めて コンペティションSRS 導入しました。 当時は新タイプのバス技術を使って、受信機の冗長配置でマイルストーンを表現しました。 制限のない出力割り当て、SER-VOマッチングと初期のテレメトリーシステムへのリンクはユニークな機能であり、長時間再主化しました。
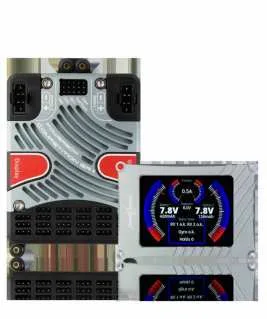
今後も技術開発に取り組んでまいり、モデラーの要求事項がより正確になりました。 詳細はこちら PowerBox システム 最新デベロッパーをプレゼントする誇りに思います。 パワーボックスコンペティションSR2. . 新しい外見と最新技術の融合により、この単体は20年以上にわたる空気圧電子機器の設計・施工に精通しています。
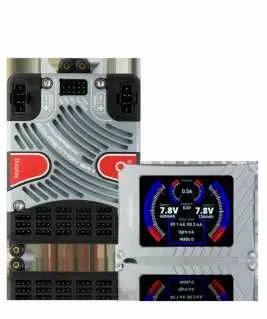
外部の変化はすぐに明らかで目を引く機能が新しいフルカラーです TFTスクリーン、それは完全に日光のneでも明らかに合法です。 スクリーンのサイズは、テストパイロットから単一のクエリを上げていないので使いやすい自己説明メニューstruc- tureを含めることを許可しました。 別の明らかな変更は大きい熱沈着、かなり電源の性能を高める固体金属から機械で造られるです。 同時に、全体のサイズを縮小できるようになりました 競争SR2 サブス-ティラリー. 関連する センサースイッチ とりあえず TFTスクリーン SR2自体の品質外観に一致して、マニッシュアルミケースにも収容されています。
しかし、ユニットがスイッチを切ったときには最も重要な革新のみ明らかになります。 メインディスプレイには、バッテリーの電圧、電流、消費容量およびすべての受信機関連情報を含む全ての重要なデータが含まれています。 画面には、ステータスメッセージも表示します。 イージーロSAT または GPS IIIシステムに接続されている場合。
メニューシステムは、明確に論理的にレイアウトされ、多くの新機能と馴染みのあるメニューポイントが含まれている - およびすべての2つの言語:ドイツ語と英語! 新機能で実装された重要な新しい機能 競争SR2 開発される最も効率的で洗練されたiGyro技術を含む PowerBox システム. . オプションのiGyroSATセンサーと組み合わせて使用, システムは、すべての既存のモデル変種のために捕捉12ジャイロ軸を提供しています. 高度に洗練されたセットアップアシスタントにより、パイロットは2つのスラストベクターやアイロロン、テールーンなどの複雑なモデルをわずか数分で設定できます。 アシスタントが完了すると、送信機チャンネルが割り当てられ、ジャイロ効果の方向を設定し、出力に接続されたサーボを設定します。
親愛なるPowerBoxの顧客、

それぞれのジャイロ軸は、別のチャネルを使用して送信機から個別に細かく調整することもできます。 初期テストフライトが個々の要件を満たすiGyroを微調整する必要があることを示す場合、一連のエキスパート設定はあらゆるニーズに対応します。
画面上にグラフィックフォームにサーボマッチング機能が表示されるようになりました。 パワーボックスコンペティションSR2 また、サーボ応答を5つのカーブポイントで調整可能。 新規開発は自動サーボマッチングです。 主の1つまたは2つのサーボを割り当て、選択する非常にシムプな問題であり、2つまたは3個のサーボはボタンプレスでわずか数秒間で正確に一致させることができます!
とりあえず 競争SR2 2つの独立したドアシーケンサを組み込んでいます。 stan-ダード機能は引き込み式の下部構造のために設計されていますが、第2は付加的な装置なしで掛け金キャノピー制御システムのようなシステムを遂行するのに使用することができます。 セットアップアシスタントは、わずか数分で最初のドアシーケンサーを設定でき、3つの操作モードが利用可能です。 グラフィック画面表示により、標準外の設定が非常に簡単に行えます。シーケンシャルプロセス全体は一目で観察できます。
PowerBox や Jeti RC システムを使用する場合、ほぼすべての機能*が コンパイル条件SR2 送信機から制御および調整できます。 SR2は、すべてのサポートされているシステムでバッテリーと受信機のデータのためのテレメトリーのすべての側面のカッカーです。 場合 GPS III 接続されているので、GPSデータも利用できます。RCシステムの使用のファシリティのみが制限されます。
※シーケンスとセットアップアシスタントを除く

+ 22チャンネル+高連続負荷容量と高性能バッテリーの背後者+ 2.4インチTFT-screen、日光で合法性+バイリンガルメニューシステム+すべての電力電子の一貫性のある重複+冗長電子機器スイッチ+サーボマッチング全22出力+自動一致機能+セットアップアシスタント付き2つの独立したドアシーケンサ+最新の統合iGyro技術を使用して、個々のパワーセンサー+ Twelve独立ジャイロ出力+ サーボコンプリートオプション4.7 * 4xdvs / 3vs/ 7vsfbps / 8m / 6g / 5mm / 2ch / 12V / 1st / 9h / 4pm / 4bit / 4GHz / 4GB / 4/8または8 / 16Hz / 10MHz / 60Hz / 30 / 40 / 65M / 15mg / 2048 / 24時間 / 80 / 50〜16 / 6秒 / 6GB / 68.0 / 6~20 / 6kg / 6
*with の GPS III 接続する

ユニットをインストールするとき、以下に示す標準のシーケンスを維持し、その後の設定段階に従うことが重要です。これにより、あなたの本質的な関係が保証されます 競争SR2 問題なく、迅速に対応いたします。 個々のポイントは、これらの指示の残りの部分で満たして説明されます。
- PowerBox を取り付け、スイッチと画面-受信機やバッテリーを接続する - [全般設定] メニューの[設定] - すべての機能をトランスミッターでセットアップ - セットアップアシスタントを運ぶ - ドアシーケンサーアシスタントを運びます1
- 出力マッピングのすべての残りの機能の割り当て-すべての制御表面旅行、飛行モード、二重Rate、博覧会等の設定。 送信機で - サーボマッチングを使用して、並列操作のサーボを均等化-iGyroメニュー2にスティックエンドポイントを学ぶ
- iGyro セットアップフライト2
- iGyro 2を微調整する
ホイールドアが2を提示されていない場合は、ジャイロなしでは1は必要ありません
とりあえず 競争SR2 本体に4本のネジ、ゴムグロメットと真鍮のアイレットをセットで使用して丈夫なサブストローク-チュールの上に取り付ける必要があります。 設置場所が重要ではありません。 イージーロSAT センサーは、モデルの中央線に垂直にインストールする必要があります。 理想的には、TFTスクリーンはっきり見える場所にする必要があります。 非常に明るいスクリーン照明の ma-は、完全な日光でも読みやすくなりますので、特別な条項はありません。 画面は、マークされたソケットに接続されます ディスプレイ パワーボックスの側面に。
a) 土台

スイッチは胴体側に取り付ける必要があります。 以前のユニットと同様に、木製のダブルはスイッチの開きの内部に接着する必要があります -特に胴体がGRPから作られている場合-パンへの切り替えを被らないために。 設定には、スイッチの開きのためのテンプレートが含まれています。 露出したスイッチは、スケールモデルでは望ましくないことが多いです。そのようなアプリケーションのために我々はMagSensorの形状に代替スイッチを提供します。 ただし、プログラミング手順で「センサースイッチ」が必要です。コアやジェットRCシステムを使用している場合は必ずご使用ください。 センサースイッチは、ソケットにマークされています スイッチ の側面 パワーボックス.
インストールしたら 競争SR2、スクリーンおよびスイッチは受信機を接続する時です。 原則的にすべてのSRS PowerBoxシステムは、単一の受信機で使用すると完全に信頼性があります。 しかし、モデルの値を比べ、2番目の受信機のコストが低いため、必ず2次レシーバーをインストールすることをお勧めします。 理想的には、受信機はモデル内のよく離れてスペースを張るべきです。この傾向が少なくとも1つの受信機に常に良い受信を持っていることを好む - 困難なレセプションの条件の下で。 信号がデジタルであるので、受信機と背骨間のシリアルバス接続を延長することは許されません。したがって、外部の影響に非常に耐性があります。
とりあえず パワーボックスコンペティションSR2 無線制御システムの広い範囲と使用することができます: PowerBox CORE P2BUS、Futaba S.BUS2、Jeti EX-BUS、Spektrum SRXL2、マルチプレックスMリンクおよびGruupner Hott。 最初の4つのシステムでは、サーボ信号とテレメトリーデータがバスシステムに運ばれるようになり、受信機は低速で接続できます。 競争SR2 パッチリードを1個ずつ使用 マルチプレックスとホットシステムには、PowerBox のテレメトリー出力と受信機のテレメータリー入力間の追加接続が必要です。
とりあえず 競争SR2 接続するシステムを自動的に検出します。 しかし、最初に無線がスイッチを切ったとき、システムが無意識に認識される前に数秒かかることがあります。 検出すると、システムタイプを格納し、スイッチを入れる直進します。
b)受信機

ミッション 接続しているGPS IIIがFastTrack入力に接続されている場合、このコンペティションはGPSデータを送信機に配信します。
デフォルトでは、コンペティションはDX18の互換性モードで動作します。

場合 GPS III 接続されているのは、FastTrack 入力, 競争も送信機にGPSデータを配信します.
c)電池を接続する
SR2とS LiPo、2Sリイオン、LiFePoまたは5Sニモ電池を併用することも可能です。 パワーパックは、必要な充電電子機器を装備するPowerPaksを使用することをお勧めします。 バッテリーサイズに関する基本ルールは、その電池が確実にモデルを動力としてできるものであることです。 自分のバッテリーを組み立てるつもりなら、正しい極性が重要なことに注意しましょう。 単位は性能の損失を含むので逆極性の保護を含んでいません。
これは、スイッチングの手順です パワーボックス on: SETボタンを押したままLEDが赤く点灯します。 プレスでも、トンIとIIを短く押しながらも押し続けることでスイッチングプロセスを確認します。 この方法は、各々の電池を個別に切り替えることができます。例えば、パックが正しく動作しているか確認し、すべてのコントロール面を移動すると十分な電流を提供できるようにします。
同じ手順は、オフに切り替えるために使用されます。

TFT 画面に次のイメージが表示されます。
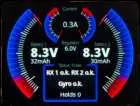
アナログ電池の電圧表示、記録された最低の価値と。 マザーン・タリーは赤線で表示され、グレーラインがフライト中に発生した最小電圧を示します。 アナログ表示のスケールは、選択したバッテリータイプに合わせて自動的に調整されます。 副部門のデジタル表示は正確な値を示します。
アナログマーカーは、右と左のバッテリーから描画される電流を示します。 デジタル電流図は、両方の入力で現在の合計を示しています。
出力で電圧を提示します。
消費容量は電池の両面に別々に表示されます。 この関数にチャンネルを割り当てれば送信機からリセットすることもできます。
接続した場合には、受信機の状態と紛失の分数を全て表示します。

設定ボタンを押したままにする必要があるメニューにアクセスするには、2 - 3秒で、その後は選択できるボタンIとIIを使用して目的のメニュー。 選択したメニューポイントは、それぞれ赤で表示されます。 メニューポイントを選択したら、SETボタンを押します。 値と設定ボタンをI・IIで変更できるようになりました。
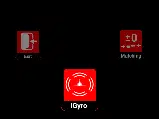
上記「Rotary Menu」には、以下のサブメニューが含まれています。

プライマリ関数(セットアップアシスタントの助けを借りて)を使い始め、サーボを接続する前に、基本的な設定を入力する必要があります。 一般的な設定 メニュー

セットアップアシスタントは、基本的なチャネルとサーボの割り当てを迅速かつ簡単に完了するのに役立ちます。 PowerBox製品の仕事に精通している場合でも、セットアップアシスタントを引き続き使用することをお勧めします。 アシスタントを(仮に)使用しても、iGyroSATを使用たくない。
一方、アシスタントは操作を簡素化します。なぜなら、メニューが初期に一般的な用語で出力するのに対して、例えば ダイヤルXY, しかし、アシスタントが完了したら、特定の指定を使用するなど 右アイルロン ・・・等。 一方、バッテリーのバックアップを再プログラミングすることなくiGyroSATを改造することが可能である。

既に全ての課題が完成し、サーボマッチングも維持されます。
選択する前に セットアップアシスタントは、送信機ですべての主要な機能を確立し、理想的には50%の旅行。 デルタ、テールーン、スラストベクターなどのミキサーは、開始する前に送信機でプログラムする必要があります。 送信機のサーボモニターを使って機能をチェックします。 サーボセンターの位置と回転のディクションが重要ではない。 ご利用の際には、 イージーロSAT、今適した位置のジャイロセンサーを取付けるべきです。胴体の中心線に垂直で、そして印が付いているソケットに接続して下さい 速いトラック 競争SR2で。 ご利用の際には GPS III テレメトリーセンサー(ジャイロ速度補正用)として、これも接続するべき 速いトラック Y-lead を使って入力します。
メインメニューのアシスタントウィジェットを選択し、次のdis-プレイが表示されます。
最初に表示すると、ウィングタイプ(ノーマル/デルタ)とテールタイプ(ノーマ、テーラーンまたはV-tail)を選択します。 モデルは、推圧ベクトルシステム(単一またはデュアル)を持っているかどうかを判断することもできます。 次の画面では、個々の制御面に割り当てるサーボの数を入力します。 アシスタントは、制御面ごとに最大3個のサーボをサポートしています。 つまり、6つのアイロロンサーボが装着されている場合は、3を左のエイレロンに入力します。

既に入力したデータに応じて、さらに画面表示が変わります。 上記のデータに基づいて、アレンタチャンネルを例に示すようにします。
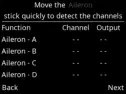
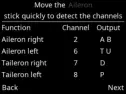
左の写真は空の表示を示しています。 送信機でアイロロンスティックを移動: PowerBoxは入力をチェックします。この例では4つのチャネルが動くはずです。 チャンネルが検出された右手画像は、サーボを接続する出力を表示します。 個々のトランス・ミッターのチャンネルシーケンスが上記のように見えないことを念頭に置いて、適切な機能の後検出されたチャネルが現れるまで送信機スティックを簡潔かつ繰り返し動かす必要があります。
エレベーターとルダー機能で手順を繰り返します。 後、iGyroのゲインチャンネルに入力するように求められます。

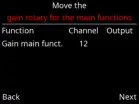
トランスポートで回転制御に+/-100%のトラベルをチャンネルを割り当てる必要があります。 iGyroSATに接続されていない場合でも、このアクションはジャイロを改造しやすくなるので推奨されます。 推圧ベクトル関数を選択した場合は、thrustベクター制御システムの感度に関する2番目のクエリが表示されます。 これは、アシスタントがフライトでジャイロゲインを調整するシンプルかつ効果的な方法に基づいて設定するために使用する方法です。
ゲインコントロールを割り当てたら、プレス 続行 ご希望の内容を確認するために iGyroSATが接続されていない場合、設定アシスタントを終了します。
iGyroSATが接続されている場合は、次のステップではiGyeroSatのインストールされたオリエンテーションを確立することです。
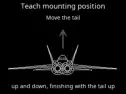
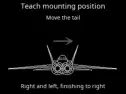

グラフィック表示の方向にモデルを移動させることで実現しました。まず、モデルの尾を上下2回、3回の上で動かします。 エレベーターは毎回この動きを追っていきます。その時に効果の方向性が重要ではないかと分かります。 動きの最後に、モデルの尾を保持します アップ エレベーターがニュートラル(セント)に戻るまで待ちます。
今度は、舵(yaw)軸で手順を繰り返します。尾を左に移動し、2または3回右に動かします - その後、テールを 右手 rudderがニュートラルに戻ってくるまで。
アシスタントは、効果(「センス」)の指示を確立し、送信機制御エンドポイントを学習するプロセスに引き続き継続します。 この手順を実行する前に、送信機で pri- のマレー関数の効果と終点の方向を設定する必要があります。

このメニューでは、画面に各棒を握り、SETボタンを押しながら、システムがアイロル、エレベーターと敷物棒を学びます。
セットアップアシスタントは終了しますが、追加の出力をma-nually割り当てることもできます。 ドアシーケンサーアシスタントを実行したり、複数のサーボにマッチさせます。 . .
サーボマッチング機能で、全22出力を5ポイント使用し、5点の走行と方向を調整することができます。 目的は、機械的に相互接続されている複数のサーボの旅行に一致するか、1つのチャネルだけを使用して複数の機能を制御することです。 例えば、舵は鼻輪に分けられます。
サーボマッチング手順は、2つの画面ディスプレイに分割されます。最初に設定したチャンネルを初期化し、調整するだけです。

手順は非常に簡単です:変更したい曲線の点を選択し、SETボタンを押します。 サーボは、対応するポイントに自動的に移動します。 ボタンIとIIを使ってサーボカーブを交換できます。 送信機を使用してサーボ位置を維持する必要はありません。これにより、正確な設定が容易になります。 カーブポイントを所望の位置に調整したら、SETボタンを押します。そしてサーボは実際のスティック位置に対応するポジションに戻ります。
棒を動かすと、 導入事例 送信機の棒の位置およびで対応するサーボ位置 出力 サーボの位置は、このサーボに現在存在します。
調整が完了したら、ボタンIまたはIIを使って移動します。 終了.

自動マッチングの仕組みは? 競争SR2は、電池の電流を極端に素早く正確に測定できる最新のマイクロ制御装置を搭載しています。 測定電流の値は、それぞれに2つまたは3つの機械的にリンクされたサーボと一致させるために使用されます。 これにより、各サーボを5点ずつ動かして最低電流値を記録することで達成されます。 プロセスは、初期に粗いセリーの2つのステップで実行され、その後細かく行われます。 それから3番目の段階は、細かいマッチングが行われるようにして制御面のヒンジで剛さを考慮に入れます。 初期段階では、サーボは短時間(5×100ms)で互いに硬く歪めます。 数百件の試験を実施し、サーボに問題がないことがわかりました。低コストの事例です。 実際には、任意のリンクとサーボは、いかなる場合においてもこの手順を理解することができる必要があります。そうしないで彼らは飛行負荷に対処することができないでしょう。
サーボタイプは、自動マッチングに適していますか? サーボのすべての種類は、信号が切り離されたときに「ソフト」になることはありません。 信号が存在しない場合でも、その位置で固定されるデジタルサーボはいくつかあります。 手順1と2のオートマッチングでは、サーボが長時間高電流を描画するようになります。 マッチングプロセスが続く限り、これは受け入れられません。 こんなサーボは、手動でしかマッチできません!
スタート サーボマッチングディスプレイで、選択する メインサーボ 以下は 出力. . ほとんどの場合、これは - アレンロンの場合-ヒューズのラージュに最も近いサーボ。 サーボを接続し、送信機でセンターと旅行を設定。 初期化 最大の旅行でサーボ。

選択する 自動マッチング. . この瞬間、すべての競争SR2の他のアウトプットがオフになっていると、あなたはこのメッセージが表示されます。
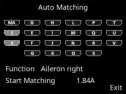
次に、第2と-現在の場合 - 第三のサーボを適切なアウトプットに接続し、機械的なリンクを完了します。 ボタンIとIIを使って、サーボが接続されているソケットに移動し、[SET]ボタンを押す。 これらは灰色をとして回します アクセサリー. . 選択したとき、これらの出力は同じ入力チャネルに同等な入出力を割り当てられます。 メインサーボ, そして初期化. これは、割り当てを設定する必要はありません アクセサリー 事前に 出力マッピング、またそれらを初期化する必要はありません。 例えば、誤って間違った出力を選択し、選択をキャンセルしたい場合は、その前の関数に出力がリセットされます。
参加者の選定が完了したら、カーソルを移動して 一致を始めて下さい: マッチングプロセスが始まります。 プロセスを中断したい場合、SETボタンを押してこれを行うことができます。 システムが最小の現在の値を検出できなかった場合、手順は自動的に中断されます。例えば、リンクがエンドポイントにオーバーロードされるか、インストールを中止します。
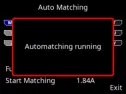
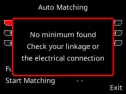

3つのサーボのマッチングプロセスは30〜40秒かかります。 画面に直接消費電流を追従できます。 マッチングが完了すると、送信機スティックを使用してサーボを5つのポイントに実行します。 サーボから1つまたは他の位置の静音ブズは正常です。 指でコントロール面に触れるとバズが止まったら、マッチング工程を正確に働かせたことがわかります。
マイナー補正は、いつでも実行できます 手動一致. . 飛行時期前後にサーボマッチングを時折確認するのは良い考えです。また、サーボと機械式システムは使用中のドリフトが点灯しやすくなります。
とりあえず 競争SR2 独立した2つの完全にプログラム可能なドアのse-quencersを組み込んで下さい。 たとえば、 シーケンス A 下部構造および車輪のドアを制御するために、置くことができます シーケンサーB 掛け金で開口部キャノピーを実装することができました。 とりあえず シーケンスアシスタント 設計は、シーケンサーA,すなわち. 下部構造および車輪のドア。 シーケンサメニューは、シークエンサー選択と機能の3つの部分に分けられます。 実際のセットアップ画面ではグラフィック表示や設定アシスタントを使用します。
上記2枚のイラストはシーケンサを始める方法を示します。 それらの間のdif-フェレンスは次のとおりです。左手画像では、 機能: ラインは、シーケンサAで関数2の標準的な用語を示します。 右手の写真は、spe-cific用語を示しています ドアFL (左前) - これは、セットアップアシスタントがその作業を完了した後に同じ機能です。

つまり、アシスタントは自分のデータに従ってドアの名前を変更し、これは後で調整をするのは簡単です。 以下に詳しく掲載しています。
個々のメニューポイントについて:

その後、アシスタントは選択したモード(1-2-3 - 次のページを参照してください)に従ってこれらのポジションをタイムスされたシーケンスの配列で組み立てます。 常にセットアップアシスタントを使用することをお勧めします。調整作業の大きな範囲を保存し、標準外の動きはいつでも使用できるようにします 手動セットアップ.
セットアップアシスタントはシーケンサーAのみで、特に引き込み式のアンダーキャリッジスを捕捉するためのネラーにデシグンされています。
セットアップアシスタントを選択したら、いくつかの基本的な側面を学ぶ必要があります。
- モード1:
延長:すべての車輪のドアは開きます–下部構造は引き込みを拡張します:運送の引き込み-すべてのホイール・ドアは閉まります
- モード2:
延長:すべての車輪のドアは–下部構造拡張します-後部ホイール ドアの近い引き込み:後輪ドアを開けて下さい–下電荷を引込めます–すべての車輪戸閉鎖
- モード3:
エクステンション:すべてのホイールドアが開いている - 下道は伸びる - すべての車輪のドアクローズ引き込み:全輪扉を開く –下流路の引越し – 全車線閉塞
a) セットアップアシスタント

引き込み: ホイールドアが閉まる前に、システムを追い越しに待機する時間。 すべてのモードに適用されます。
これらの設定をすべて完了したら、選択します 続行.
下部構造制御システムのポジションと、入力したホイールドアの数に応じてすべての車輪のドアが設定されます。 この時点で、レトラクトコントロールユニットとホイールドアを競争SR2の適切な出力に接続する必要があります。 まずは A 特別な機能がない出力のためのアシスタントシーザーチェス - i.e。 直接xy ジャイロまたは他のシーケンサ関数に割り当てられていない出力。

セットアップアシスタント (基本設定) –> シーケンスアシスタント –> 手動出力は、他のすべての機能の署名として。
もしこれを無視すると、シーケンサーアシスタントは上書きできる ダイレクト 既に割り当てられている関数。
ポジションが確立されると、ホイールドアやアンダーキャリッジ自体はカーソルの位置を常に追っていて、セット位置にゆっくりとアプローチします。 これらのポジションを調整したい場合は、SETボタンを押して変更をしたいのですが。 選択する 仕上げ 他の車輪のドアを調節するため。 すべてのドアが正しく調整されると、次の表示が表示されます。そしてあなたはリトラスイッチを移動するように要求することができます 拡張:
アシスタントは、すべてのホイールドアを開き、下部構造を移動します。 拡張 位置。 トランスフォーメーションのリトラクトスイッチを操作することでシーケンサの動作確認ができます。 問題を見つけた場合 - おそらく、下部構造とホイールドアの間の一時停止が短すぎる - あなたは再びアシスタントを選択し、適切な設定を変更します。 ホイールドアの位置を調節する必要はありません。 追加のホイールドアや旅行ポイントを設定したい場合は、いつでもこれを行うことができます 手動セットアップ.

選択された関数のシーケンスをメインセクエンサーメニューで全体的に表示します。 上部の線は、順方向(延長)でシーケンスを表示し、逆行列(引き込み)を下回します。
手動設定では、各機能の所要時間と位置を7つのトラベルポイントを設定できます。転送およびリバースプロセスは個別に可変的です。 画面の下部に現在の位置と時刻が表示されます。
ボタンIとIIを使って、変更したいポイントを選択します。 サーボの位置は、線上のカーソルの位置に続きます。 例えば、+80%で立っているポイントを選択すれば、対応するサーボは+80%の位置にゆっくり移動します。
ポイントを調整するには、I または II を使用して適切なポイントボタンを選択し、[SET] ボタンを押すと位置を調節できます。 ポジションが正しいとしたら、SETボタンをもう一度押した後に時間を設定できます。
七点は、すべて恒久的です。 特定のポイントがサーボの動きを生成したくない場合は、前の点と同じ値に位置を設定します。
b) 手動セットアップ

上記例では、上線の右手点が同じ位置にある。 基本ルールとして、左と右に2点間のみ入力できます。 配列全体を短くしたい場合、すべてのポイントを移動する必要があります。
メニューを離れずにシーケンスをテストできます。カーソルを移動して、 TEST 右下; このアクションは、トランスミッタのリトラクトスイッチに制御を転送します。 とりあえず TEST 点の変更を選択 エントランス - SETボタンを押してメニューを完全に残します。
出力マッピングにより、サーボソケットを送信チャネルに割り当てることができるようになります。またジャイロとシーケンサ機能も利用できます。 全22出力を割り当て、制限はありません。 出力Aは、送信機から直接チャンネル5か、ドアシーケンサ機能で行えます。 複数の出力に1つの関数を割り当てることもできます。 例えば、トランス・ミッタの2つのエレベーターサーボを1つだけ制御できます。 サーボマッチングは、コントロール面を正確に互いに合わせるのに使用できます。 送信機でチャネルを節約できる施設です。
出力マッピングは、各々のチャネルのフェイルセーフ応答を設定するためにも使用されます。
でん 出力マッピング 割り当てる出力を選択するために、IとIIのボタンを使用する表示:
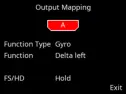

SETボタンを押して出力を選択します。 次の画面では、出力を定義できるようになりました。
選択する ダイレクト チャネルは、変換器チャンネルを直接変更せずに選択した出力に割り当てます(サーボマッチングを除く)。 例えば、直接V出力に5つを指示すると、送信機でVがチャンネル5に対応します。
セットアップアシスタントが完了すると、出力にジャイロチャンネルを割り当てることができます。 選択ステージでは、例えば アレンロン, エレベーター とりあえず ルード- ダー 関数。 出力に一度だけ割り当てることもできます。 例えば、各翼に3本のアジロンサーボをセットしてモデルを設定している場合は、3つのインスタンスの 右アイルロン とりあえず 左のアイロロン. . セットアップアシスタントを介したジャイロチャンネルは、Aile-ron-ABCD,エレベーターABCDおよびRudder-AB CDに指定されています。
-シーケンサーAとシーケンスB
ドアシーケンサ機能の各々に6つの出力が含まれているこの関数型です。 ジャイロの場合と同様に、シーケンサ出力はアシスタントがまだ完了していない場合の一般的な指定を持っています - 例えば、 シーケンサーA-1。 シーケンサーアシスタントが使用したら、ドアFL(左)やドアRR(右)などの特定の名前を割り当てます。
Failsafe に出力を設定すると、メニューポイントを離れるときにはトランスミッタからすべての現在の位置が採用されます。
-ドレスク · -Gyroの出力

これは、Failsafeに出力を設定する前に送信- terですべてのチャネルを所望の位置に動かす必要があります。
設定を確認する通常の方法は、スロットルチャンネルを途中のポイントに移動し、送信機をオフに切り替えます。スロットルサーボはすぐにアイドルの位置に移行する必要があります。
ご利用の際には CORE システム、Failsafe の設定はトランス・ミッターから採用されます。この上書きでは Failsafe セットを選ばせます パワーボックスコンペティションSR2.
入力マッピングメニューは、送信機から来るチャンネルをGyroやシーケンサーまたは容量リセットなどの機能に割り当てるために使用されます。 割付け工程は、セットアップアシスタントとシーケンサーアシスタントが行います。 後から機能を追加したり、送信機でチャンネルを変更した場合、いつでも適切な調整をサブスイリにすることができます。 特に、iGyroの異なるゲインチャネルを割り当てると、より複雑なアプリケーションの設定を簡単に入力できます。
上記のスクリーンショットは、セットアップアシスタントが機能の指定を決定することをもっと示します。 左には、一般的な関数名が現れます。右は -アシスタントを遂行した後です。名前はあなたのモデルに固有のものです。
これらの写真は、各ジャイロ機能の別々のゲインチャンネルも明らかに表示されます。

例えば、アイルロン、エレベーターと舵は3つの異なるゲインチャネルを割り当てることができます。これは単一のテストフライトで個別に調整できます。 チャンネルを割り当てるには、ボタンIとIIを使用して機能を選択し、[SET]ボタンをクリックします。 チャンネルを選択するには2つのオプションがあります。
- ボタンIとIIを使用する-送信機の棒を移動するだけで:チャネルは自動的に検出されます。 特定の送信機制御に複数のチャネルが割り当てられている場合(例えば、chan-nels 2と6はアレンロンコントロール)。必要に応じてチャンネルを選択するまでセンターから簡単にスティックを移動させます。
設定ボタンを押して選択を確認します。
iGyroメニューは、特定のニーズを満たすiGyeroを細かく調整できるエキスパート設定の全範囲へのアクセスを提供します。 iGyroメニューは、 イージーロSAT SR2のコンペをセンサーユニットとして設置するFastTrackインプットに接続します。 オプション GPS III - また、FastTrackに接続-ジャイロゲインの速度補償を提供することができます。
設定アシスタントを遂行することが重要です。iGyroの設定を変更する前に、すべてのチャンネルの割り当てが正しいので、セットアップアシスタントを実行します。 ベース値を持つ単一のテストフライトで、さらに細かいチューニングのための良い出発点を形成します。


モデルは低速から中速度で良好なジャイロレスポンセを表示する場合、空気圧係数が増加するべきであるが、高速に振動する傾向があります。 長年に渡る4のデフォルト値は、あらゆる種類のモデルにとって理想的であることを証明しました。
ジャイロの方向は、画面に示す指示でモデルを移動することによって確立されます。検出が確実に信頼性が高いことを確実にするために、エレベーターがニュートラルに戻るまでテールを保持する前に、モデルの尾を滑らかに上下数回動かします。 効果の方向は、この段階で重要ではありません。 画面の後ろに小さな後者の図が動きが十分だったかどうかを知らせます!
舵の動きで手順を繰り返します。左に移動し、右repea-tedly移動すると、「right」位置に保持します。

画面の指示に従って、スティックエンドポイントを学習します。 学習したい棒を選択し、SETボタンを押しながら終点に保持する必要があります。
あなたがインストールしている場合は、ポイント12を実行することは絶対に不可欠です イージーロSAT. . フライトでiGyroを微調整する前に、次のポイントを完了する必要があります。
- 設定全般のメニュー-セットアップアシスタントが完了しました–インストールされたオリエンテーション - ドアシーケンサーは、適切な場合は設定します。スロットルやフラップなどを含む他のすべての機能が割り当てられます。 - サーボセンター、終点、サーボマッチングの全ての機能が正しく設定されます。
二重料金および博覧会
次のステップは、右下のカーソルでiGyroメニューを入力することです。そのため、2番目のページに移動します。 そこには、あなたが見つけるでしょう 送信機の棒を学ぶ エンドポイント メニューポイント 上記のように、インストール手順の経過に入力されているすべての設定をキャリブレーションするためにこのステップを実行します。

これらの手順が完了したら、ジャイロゲイン制御(またはコントロール)を最大にし、ジャイロックの効果の方向を確認します。 インテリジェントなiGyro学習プロセスは、棒やインストールされたオリエンテーションを習得する際にエラーを行った場合を除き、ここで修正の必要性を効果的に防ぎます。 この場合、iGyroメニューの適切なポイントを繰り返します。
上記説明として、ゲインコントロールには2つの範囲があることを認識することが重要である:Aの範囲とBレンジを範囲。 範囲Bでは、アシスタントはアヒル関数にAttitude Assistを割り当てます。 非常に精密なジャイロ応答で結果的に、アイリロンのこの設定をお勧めします。 試験飛行中に、この機能を使用するために、利益制御を左(0%〜100%)に変えることが提案されます。 後で、いつでもAとBを個別に調整できます。
モデルは、今は飛ぶ準備が整いました。 ジャイロゲイン制御を0%に設定し、モデルオフを取ります。 この最初のフライトでは、ジャイロ機能を使用せずに慎重にトリミングする必要があります。 トリムを調整したり、コントロールの表紙を正しくする必要がある場合は、その最初のフライト中にまたはその後に、Gyroメニューでスティックエンドポイントを再学習することが不可欠です。
iGyroはモデルの初期設定フライトの準備ができました。 航空機を0%に設定ジャイロゲインでオフにしてください。 あなた(または同僚)がゆっくりと左にゲイン制御を回す間、モデルをまっすぐかつレベルを保持します - または右, あなたはアイロンの高度アシストを使用たくない場合は. モデルが振動し始めるまで、徐々にゲイン制御を回します。 この点を見つけたら、ゲインコントロールを少しずつ回します。 この設定でいくつかの回路を飛ばします。 フライループ、ロール、ナイフエッジパス、モデルはいつでも振動する傾向を展示してはならない。 この最適な設定を見つけたら、着陸のためにモデルを持参してください。 送信機のサーボモニターに切り替え、利益率をクリアします。 ロータリー制御をスイッチに交換し、設置したパーセンテージとして関連するサーボトラベルを入力することができます。 0%の値はジャイロを無効にします。
お使いのモデルがスラストベクターコントロール機能している場合、セットアップアシスタントは既に2番目のゲイン制御を認めています。 これは、別々のテストフライトでベクトル機能の最適なジャイロ応答を設定するために使用されます。 推圧ベクター制御のためのジャイロゲインは、一般的に100%よりも高い値を必要とします。 以来、 競争SR2 個々のジャイロ機能のための必要な利益制御を特色にして下さい、それは大きい努力なしで送信機で異なった飛行モードを実行できます。

動作電圧 4.0 V - 9.0 V電源 2 S LiPo、2S リロン、2Sリフェサットポ、5S NiMH電流ドレイン、260mA電流ドレン、スタンバイ30μA最大電流容量 2 x 20 A連続(
- パワーボックスコンペティションSR2 - TFT-ディスプレイ - センサースイッチ - 2パッチ鉛- 8保持ネジ - 4ゴムグロメットと真鍮の袖 - 操作手順

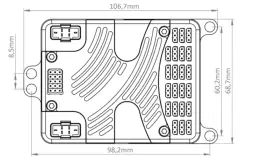
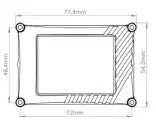

- パワーボックス iGyro SAT 注文番号: 3610
フィーチャー: + 非常に正確な三軸MEMSセンサー+固定翼モデル航空機のために設計されている特別な調整可能なアルゴリズム+新しいFastTrackシリアルバスを出力します+すべてのPowerBox受信機でプラグ アンド プレイ+設置されたオリエンテーションは速く、高解像信号処理のための+ 16ビットプロセッサを選ぶことができます+強いアルミニウム場合

- GPS III 注文番号: 3525
フィーチャー: + 飛行態度に関係なく受信のためのGPS +ヘリックスアンテナの最新の生成+困難な条件下でもレセプション +速度変化への迅速な対応+自動システム検出+ LEDステータスインジケータ+正確な3Dスピード+高さ測定(周囲)+距離、オプションとして2Dまたは3D値+間隔が覆われた


お客様には、より良いサービスを提供するため全力で努力し、今では設立しました。 サポートフォーラム 当社の製品に関するすべての質問をカバーします。 よく聞かれた質問に答える必要がなくなったので、このことは私たちにとってかなり役立ちます。 同時に、時計の丸みを全回し、週末でも助けを得る機会を提供します。 答えは、 パワーボックスチーム回答が正しいことを保証する。
サポートフォーラムをご利用ください。 前のページへ お電話にてお問い合わせください。
フォーラムは、次のアドレスで見つけることができます。 パワーボックスシステム - www.forum.powerbox-systems.com
パワーボックスシステムズ GmbH ルイヴィグ・アウアーシュトラーセ 5
ツイート PowerBox システム 当社の製品の開発と製造において、可能な限り最高の品質基準を主張しています。 それらは保証されます 「ドイツで作られている」!
だからこそ、私たちは助成金をあげることができるのです。 24 か月の保証 弊社について 競争SR2 購入の初期日から。 保証はあなたに無充電で私達によって訂正される証明された物質的な欠陥をカバーします。 予報測定として、修理を経済的に防げる場合には、ユニットの交換権が確保されることを指摘する義務があります。 本サービス部門が、本来の保証期間を延長しないために取り出す修理
86609 Donauwoerth ドイツ

誤った使用による損傷を補償しない 逆のポラ - rity、過度の振動、過度な電圧、湿気がある、燃料および短絡。 重度の摩耗による欠陥にも同じことが適用されます。
輸送損害や出荷の損失など、一切責任を負いかねます。 保証の下でクレームをしたい場合、購入の証明と欠陥の説明とともに、デバイスを次のアドレスに送信します。
弊社では、本国の不法則に関する指示を守っていただくための立場ではありません。 パワーボックスコンペティションSR2、単位を使用していたり、または完全な無線制御システム全体を維持するとき推薦された条件を満たして下さい。
そのため、損失や損害または費用の補償を負うものとします。 パワーボックスコンペティションSR2、またはそのような使用と何らかの方法で接続されている。 法的に用いられる引数に関係なく、損害賠償義務はイベントに関わる商品の請求書合計に限定されています。これは合法的に許容されるとみなします。
皆様の新しい成功を、 パワーボックスコンペティションSR2!
ドナウワース、2021年4月

+49-906-99 99 9-200 +49-906-99 99 9-209
04/2021
ユーザーまたはスタッフが通常1日以内に回答します。あなたの質問が次の人の助けにもなります。
最初の質問を投稿しましょう。他のユーザーや当チームが回答します。


